地点:科研三号楼B1005
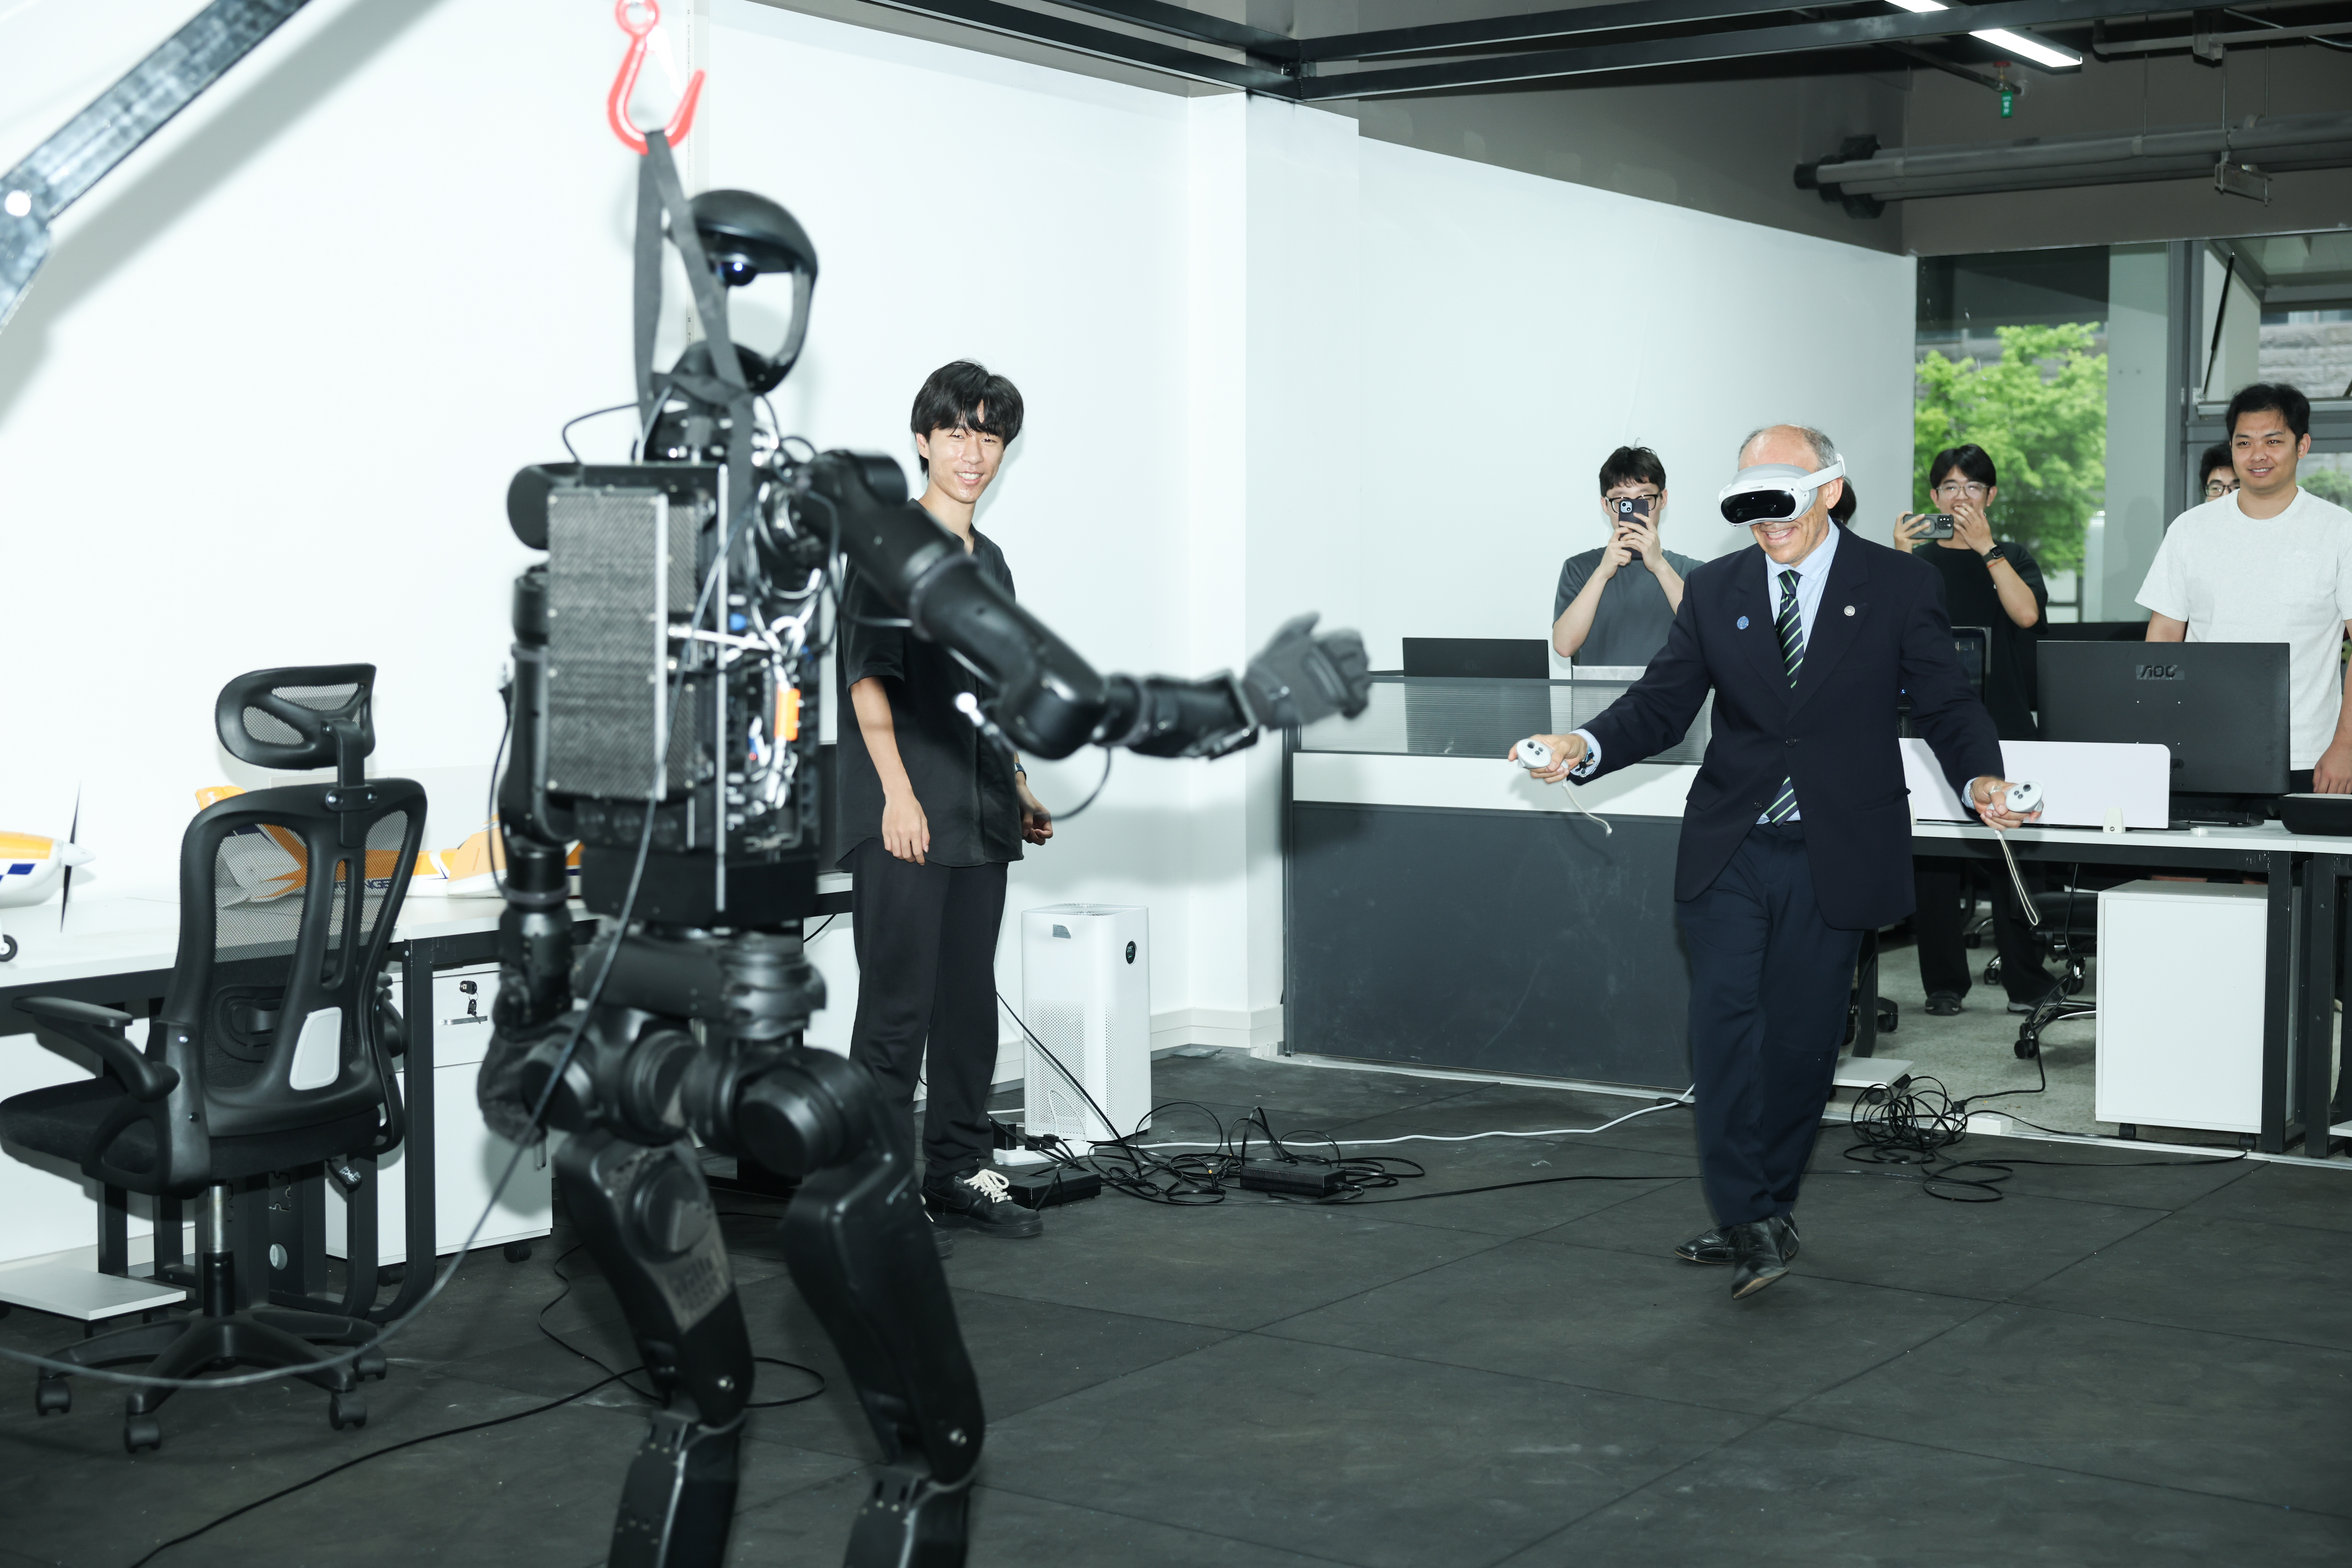
简介:具身智能导航与控制实验室聚焦机器人具身智能、自主导航与智能控制等核心方向,围绕机器人在未知环境自主探索、复杂地形鲁棒通行、人机交互等任务开展系统性研究。实验室直面机器人在环境不确定、任务多样化、模型精确建模难、行为泛化能力不足等方面的关键挑战,重点开展具身感知与环境建模、运动规划与导航控制、行为学习与技能获取、强化学习与奖励建模、元学习与快速适应、自适应控制与鲁棒控制等方向的理论方法与关键技术攻关。实验室致力于构建具备高效感知、自主决策、持续学习和安全可靠控制能力的机器人系统,为机器人在复杂场景下的自主作业与智能导航提供理论基础和技术支撑。